VIII, Duxiu San Road, Ganlin Urbs, Shengzhou urbem, Shaoxing urbem, Zhejiang provinciae, Sinis
News Category
Product Category
How Does a Hall Effect Sensor Work on a BLDC Motor? The Guide
Considera tres periodos Brushless dc motoriis qui ad humum incipit, venam nimiam trahit, et nere recusat. Integra sunt anfractus, moderator potens, et magnetes plene magnetes. Causa radicis frequentissima in hoc situ non est pars combusta sed signum absentis: moderatorem nescit ubi sit rotor.
Brushless DC motoria non habet commutatorem mechanicum nec perterget. Moderatorem igitur positionem rotoris nuntiare oportet antequam rectas ambages statoris momento temporis vigere possit. In plerisque motoribus fan-type BLDC, elementum quod praebet hanc positionem informationis est Aula effectus sensoris.
Conclusio in uno paragrapho simplex est. Aula effectus sensoris campum magneticum rotoris magnetum permanentium detegit et illum campum in signum electrica digitali convertit. Tres tales sensores, 120 gradibus electricas circa statorem dispositis, efficiunt sex junctiones binarii output, quae sectorem rotorem singulare intra quemlibet cyclum electricum describent. Motor moderatoris hos sex status decedit ac phaselum ambages in vnum ordinem commutat. Cum Aula sensoriis, eorum wiring, circumscriptionis circumscriptionis, et moderatoris logicae commutationis omnia cooperantur, motor mobilis aequaliter sistit ad plenam celeritatem. Cum aliqua pars catenae istius deficit, signa sunt prorsus hum, supercurrent, et vibratio in missione aperienda descripta.
Hic dux gradatim explicat quomodo Hall sensoriis in BLDC motore operantur. Tegimus effectum physicum, quo tres sensores generant seriem commutationis sex gradus, notas clausurae Aulae IC, sensorem collocationis, wiring, insignem integritatem, comparationem cum potestate sensibilis, et culpa practica inventionis. Etiam spectamus cur Hall-sensored BLDC constructiones res ventilationis, aeris frigidioris evaporativae, et applicationes motoriae EC.
Aula effectum: quod fit in sensore
Aula effectum sensorem est fabrica semiconductoris quae coactionem intentionis proportionalem producit ad densitatem magneticam fluxum per illum transeuntem. Physica post eam redit ad Edwin Hall anno 1879. Aula inventa est cum conductor currentem in propinquo rectos angulos ad directionem currentem collocari, onerarias onerarias ab Lorentz vi deflectere. Electrones, seu foramina semiconductoris, ad unum latus conductoris movent, ita ut mensurabilis transversalis intentionis inter duas oras laterales appareat. Haec voltatio est Aula intentione.
Aula intentione proportionalis est producto vigenti et agri magnetici vi, et reciproce proportionali crassitudini conductoris et densitatis cursoris custodiae. In conductoribus puris sicut aes, tabellarius densitatis tam altus est ut aula voltage minusculae sit. Inde est, quod sensores practici ex materia semiconductoris cum multo inferiore tabellario densitate fiunt, in lamina tenui laminae Halli dictae dispositae, fonte venae integratae, differentiali amplificante, comparato, et scaenae in una sarcina IC.
Ad commutationem motorum BLDC, non opus est densitatem absolutam cum magna resolutione metiri. Unius interrogationis responsum binarium tantum indigemus: est polus septentrionalis vel meridionalis rotoris versus sensorem hoc momento. Ergo, output commutationis gradus Hall sensoris est digitalis. Comparator intra IC comparat ampliatum Aula intentione cum limine referente. Cum polus septentrionalis rotoris fluit densitatem supra punctum operatum (BOP), output permutat ad unum statum. Cum polus australis postea densitatem fluxum infra emissio punctum pellat (BRP), output permutat. Discrimen inter BOP et BRP vocatur hysteresis, et efficit transitum digitalem liberum et loquacem sicut campus magneticus adversa.
Cur BLDC motricium indiget rotor situ feedback
Brushless DC motor est synchrona motoria magnetis permanentis. Stator eius tres gradus ambages portat, in stella vel delta plerumque coniuncta, eiusque rotor cum magnetibus permanentibus aquilonis et austri alternantibus accommodatus est. Dissimilis scopae DC motoris, ubi commutator mechanice permutat armaturam secundum positionem rotoris, motor BLDC machinas mutandi mechanicas non habet. Excursus Phase ab inverso electronice mutandae sunt, et instantias mutatoriae positio rotori angulari aequare debet. Ad integram tractationem architecturae motoris, potes referre ad articulum nostrum de principio operationis motoris DC Brushless.
In vexillum tres phase BLDC coegi, duo tantum gradus uno tempore agentes. Tertium tempus est otiosum. In inverto sex virgas virtutis efficiunt sex civitates conductionis fieri, quae campum statorem rotantem constituerunt. Torque producitur quod campus stator magnetis rotor permanentem attrahit et repellit et rotorem campum in alignment trahere conatur. Maximum torquem adeptus est cum campus stator circiter 90 gradus electricas ante campum rotorticum est. Ad conservationem illam 90-graduum relationis sicut in rotor vertit, moderatorem ab uno statu conductionis in proximum gradum quemlibet 60 electricas gradus flectere debet. Si mane mutandum est, torques guttae; si sero, torques guttas; si par iniuria eligitur, motor recedit pro accelerando. Pars maxima est quod moderatorem quemnam par eligere non possit nisi sciat rotor situm. Opinionis positio est, ergo elegantia libitum non est. Praesent eget pretium est.
Plures modi obtinent locum rotor in motore BLDC. Encoders et resolvers altam resolutionem dant, sed pretiosa et mechanice complexa sunt. Modi sensuales situm e posteriori-EMF trahunt, sed haesitatione et celeritate minore deficiunt. Pro motore sano-sensitivo currens a paucis centenis ad pauca milia revolutionum per minutas, tres Hall sensores effectus sunt compromissum industria-vexillum. Viles sunt, robusti, et absolutam rotor statum praebent etiam cum scapus non movetur.
Tres Aulae sensores, sex status, sex gradus commutationis
Aula sensoriis in singulis vel in multiplicibus adhiberi potest. In motore tria phase BLDC, figurae figurae tres sensores distantes 120 gradus electricas circa statorem distantes sunt. Sensientes fixi sunt, et magnetes rotor ab iis transeunt sicut rotator rotor. Ut quisque sensori obicitur aquiloni polo, digitalis output ad logicam altitudinem vadit; cum polus australis transit, ad rationem humilitatis output accedit. Cum tres sensores physice separati sint per 120 gradus electricos, in eodem instanti numquam mutant. Quovis momento, trium outputorum coniunctio est una sex civitatum validarum. Unusquisque status respondet sectori rotori 60 electrici gradibus electricis.
Moderator verum tabulam tenet quae singulae sex status tabulae sunt ad binas gradus quae in illa regione agere debent. Tabularium repraesentativum infra ostenditur.
| Aula publica (H1 H2 H3) | Rotor sector | Augmenta ageret |
|---|---|---|
| 101 | 0 ad LX gradus | A / B- |
| 100 | 60 ad 120 gradus | A / C- |
| 110 | 120 ad 180 gradus | B / C- |
| 010 | 180 ad 240 gradus | B / A- |
| 011 | 240 ad 300 gradus | C / A- |
| 001 | 300 ad 360 gradus | C / B- |
Lectura trans mensam, ordo statuum unius cycli electrici integri est 101, 100, 110, 010, 011, 001. Ordo exactus inverti potest si motor e contrario volvatur, et assignatio statuum ad sectores mutatur si Phase fila involvuntur; principium manet idem.
Duo puncta efferre valent quia numerum consiliorum realium mundi explicant decisionum. Primum, quovis tempore Aulae iuncturae mutationes, moderatorem statim ad statum proximum conductionem flectere potest. Transitus Aulae ipse adhiberi potest sicut eventus commutationis. Quam ob rem commutatio saepe scribitur Hall-synchronisata. Secundo, quia Aula renovationem semel tantum per 60 gradus electricas annuit, resolutio grossa encoder comparata est. Motor enim cum pluribus iugis polorum, spatii corporis inter sensores fit minor correspondenter; ad mechanicam illam necessitatem in articulo dedicato postea reddemus.
Intra unumquemque 60 gradum sectoris, praesens in ambages agendis typice regitur modulationibus pulsuum latitudinis (PWM) de bus intentionis DC. Aula sensoriis currentem non regunt; tantum uter PWM duobus gradibus accipit. Celeritas adaptatur mutando PWM cycli officii, dum commutatio gradiens in Aula stat clausus remanet. Haec coniunctio sex gradus commutationis plus PWM est fundamentum virtualiter omnium sensibilium BLDC ventilabrum et aer frigidior Thracam.
Claustrum-genus Aula ICs: componens res
In applicatione commutationis BLDC, Aula sensorem in modo latuisse operatur; solet dici pessulus bipolaris potius quam transitum unipolarium. Transitus unipolaris volvitur cum ager unius verticitatis limen excedit, et recedit cum ager infra illud limen cadit. Mores ille finis est ad deprehendendum praesentiam magnetis, non autem ad commutationem. Commutatio sensoris sui status meminisse debet et tenere, donec oppositus polus veniat. Aula IC pessulus prorsus hoc facit: logicam altam attingit cum polum aquilonem supra BOP videt et non dimittit donec polum meridianum infra BRP videat. Exitus ergo manet altus super fere 180 gradus electricas et humilis super gradus circiter 180 electricas, producens fluctum aequabiliter libratum, quem logica commutatio expectat.
Praecipuae chartae chartae parametri ad interpretationem non difficile sunt. Copia intentionis commutationis typicae Halli IC est 3.3 ad 24 V DC, cum output apertum vel urna viverra. Outputationes apertae exhauriunt resistorem externum exigunt; dis viverra outputs neque. Limina mutandi BOP et BRP in Gauss vel millitesla specificantur, et hysteresis est differentia. Claustrum typicum punctum operari potest paucorum decem Gauss et punctum remissionis oppositae verticitatis per paucas decem Gauss; numerosi actuales congruere debent cum densitate fluxu sensibilis in loco sensori. Commutatio frequentia altior est quam maxima frequentia electrica motoris; Raro haec quaestio est de motoribus ventilandis sed cohibenda pro summus velocitate vel summus comiti consiliariorum. Ambiens temperatus range debet tegere pessimum locum sensoris intra motorem, incluso calore macerari ab ambages. Pro instrumento velit ut frigidiores evaporativos aeris, humiditas resistentiae sensoris conventus etiam in rebus.
Una subtilis sed frequentissima quaestio est relatio inter Aulam sensorem collocationis et magnetem fluxum in statori slotted. Sensorem non videt solum magnetem rotorem; is etiam videt lacus fluxum agitantem anfractus stator. Si lacus campus satis validus est, BOP et BRP limina excedere vel leo mutationem commutare potest. Communia remedia sunt larva vel bracket sensorem, ut extra stantem emittat, vel ad tempus signum Aulae blank in inverto mutandi utendo brevi percussione vel colum in moderatore. Haec proprietas est proprietatis quae discernit durabilem motorem consilium ab uno cum erroribus commutationibus intermissis.
Adscendens, dam, et connexio coarctatio
Ascensus Mechanica Aulae sensoriis fere tam magni momenti est quam consilium electricum. In maximis parvis et mediis motoribus BLDC destinatis pro fautoribus, frigidioribus aereis, et refrigerantibus evaporantibus, tres Hall ICs solidantur ad parvam tabulam ambitum impressam quae in scuto motoris fine non-actito insidet. Rotor magnetes additas portat, quae tabulam sensorem transeunt, vel tabulam sensorem sistitur ut praecipuus rotor magnetes eam praeter in architectura pendentes verrent. Sensorem PCB cum tabula moderatoris a iungente electricam connectitur, cum quinque-filum interfaciem solitam formans: VCC, GND et tres sensores outputes.
Spatium electricum 120 graduum in angulum mechanicum vertit, qui pendet a numero paria polorum magnetici. Unus cyclus electricae respondet uni bini polo, ergo angulus mechanicus inter sensores adjacentes est 120 gradus electrici secundum numerum polorum paria divisum. Nam in duobus motoribus poli, tres sensores disiuncti sunt 120 gradus mechanici distincti. Nam motor polus quadripartiti sunt 60 gradus mechanici distincti. Motor polus octuaginta cum quatuor paribus poli, spacium est 30 gradus mechanici. Inde est quod, cum polus comes oritur, spatium opportunum ad sarcinas sensores refugit, et noctis tolerantia arctior fit. Haec una est causa cur multi motores maiores ventilatores ad polum moderatum comitem haerent, et cur motores magni-comitis saepe sensoriis designantur vel cum sensoriis directe in principalibus PCB ascendentibus potius quam in tabula separata.
Noctis est secunda necessitas. Tabula sensoris inter conventum collocatur ita ut in commutatione uniuscuiusque Aulae output ora occurrat in recto rotore angulo relativo ad stantem ambages periodi respondentis. Si sensoriis pluribus gradibus electricis in neutram partem misalignus est, vicissitudo commutatio nimis mature vel sero advenit, spicis currentis, laniatus torques, vibrationis et efficientiae detrimentum causans. Si sensoriis crassius misalignus est, motor omnino incipere non potest. Quaedam consilia consulto inter sensoriem et axem curvum angulum fixum inducunt ad efficiendum phase progressionem ad celeritatem operationis altae, sed cinguli tunc constantes sunt et documentis, non accidentalibus.
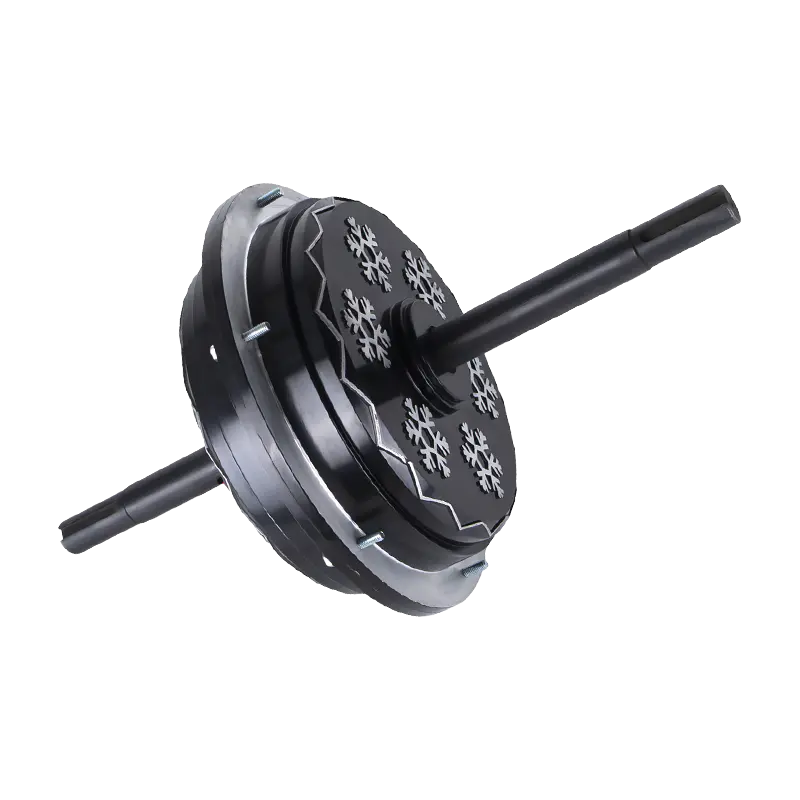
Externe constructio rotor in pluribus motoribus ventilabrum frigidioris aeris in pluribus motoribus ventilabrum statoricum et poculum rotor exterius ponit. Patet utilitas systematis sensoriis esse tabulam aulam in latere statori fixo anulus, et anulus magnetis intus in poculo gyratorius; hiatus aeris praedictio est, et sensorem ab aere externo defenditur. Exempli causa huius architecturae in magnitudine quae realem fluxum aeris respicit officium, DC149-220V-600W motor externus BLDC aer frigidior est casus repraesentativus.
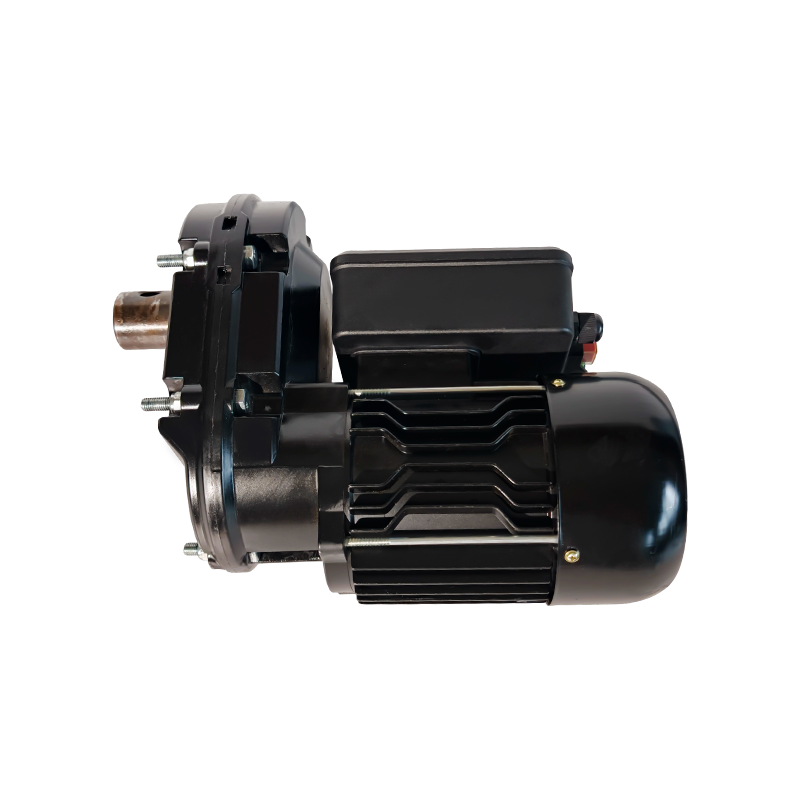
 DC149 220V 600W Externi Rotor BLDC Air Cooler Motor Hoc 600W motor externum rotoris externum exemplum repraesentativum est sentientis aulae statoris-escendae, praebens hiatum caeli praedictibile et munitum sensorem elaboratione certae commutationis in officio reali airflui. Visum Product →
Wiring et insignem integritatem: questus pulsus ad moderatorem
Aula outputs sunt undae quadratae, sed per funem eunt qui e filis Phase currit celeriter currentes mutans PWM. Sine cura signum corrumpi potest. Praecipua practica puncta sunt:
- Utere viverra-resistentibus 1k ad 10k ohms pro aula outputs aperta exhauriunt. Valor imperium tum signum temporis et immunitatis. Nimia resistentia trahit superfluum venam; nimia resistentia facit extremam tarditatem et sensibilem ad capacitatem.
- Pone parvum capacitorem prope moderatoris input, typice 1nF ad 100nF, ut sonum frequentiam removeat, servato leo ore commutationis.
- Custodi Aula filis insignibus tortis vel munitis, easque a phase conductoribus separa, ubicunque fuso concedit.
- Coniungere terram sensorem et moderatorem terrae in uno puncto communi ad humum offset vitandam. Si sensor a separato intentione ordinator suppletur, fac in vagorum PWM moderatoris output stabile.
- Nam funis longus currit, lineae differentiales agitatores vel buffers transistores inseri possunt, sed motoribus usque ad pauca metra funis, signum eliquatum apertum-dracum plerumque sufficit.
Commutatio logicae in moderatore plerumque triggers in ore transitus, non in gradu est. Omnis strepitus qui extra transitum in linea Aula creat, immaturam commutationem faciet, unde deprehensio et ora deprehensio partem firmware in productione moderatoris sunt. Quidam inverters blank Aula inputantur paucis microseconds in tempore mutandi, quia celeri intentione mutatio nodi mutandi capacitive copulat in fila sensoria.
Una mensura tutela addita intra motorem est series resistor in unaquaque Aula linea prope iungentem; in compositione cum capacitate parte moderatoris, hoc humilem trans- colum format. Si motor solus es accedens, fac fibulas connexoris motoris in labellis VCC, GND, H1, H2 et H3; pinout falsa est error frequentior agri wiring et cito laedere potest Aula ICs si copia verticitatis inversa est.
Aula sensoriis versus sensoriis imperium: comparatio practica
Interrogatio machinalis recurrentis est utrum imperium sensorium-EMF dorsum sensoriis Halli substituere possit. In summo volumine applicationes respondetur interdum etiam, sed non sine mediis. Sensum imperium cum Aula sensoriis unum maximum habet commodum: laborat in nulla celeritate. Sensus coegi, contra, situm rotor ab tergo-EMF temporis aperti aestimat, et posteriori EMF velocitati proportionalis est. In haesitatione et in valde low, tergum-EMF nimis parvum est ut metiretur, sic moderatorem pulsus noctis adhibere et aperta-loop rapiens solum ut motor movens. Si torques onus altum est vel sub satus mutatur, aggere aperto-lope deficiat, mobilem stabulo vel momentaneam conversionem gyrationis efficiat.
Nam aer coolers, ductus fans, et alia propelleraria onera, ipsa ventilabrum torques in haesitatione nimis applicat, sed onus aerodynamic cum quadrato celeritatis augetur. Motorium sensorium incipit cum pleno torque e prima Aula transitus, qui moderatorem simplificat et directionem notam praestat. Motricium sensorium fieri potest incipere si firmware bene versatur, conatus autem in programmatibus magis quam in hardware movet.
Sumptus et commendatio principales rationes solent considerare sensoriis tollendis. Aula sensores duos vel tres conductores ad funem motoriam addunt, iungo, sensorem PCB, et tempus conventus. In parte constantia, potest deficere iuncturam sensorem vel solidarem, cum sentientia posteriora EMF nullam partem movens vel magneticam additam habeat. Quamquam moderni Halli ICs vilia sunt et valde robusta, cum recte ascenduntur et muniuntur. Nam motores ventilabrum continue per menses currunt, sensus defectus rate humilis est; communior defectio est mechanica damna sensoriis vel connectoris durante institutione.
| Criterium | Aula sensorem imperium | Sensor (retro-EMF) |
|---|---|---|
| Rotor positio stare | Praesto statim | Non mensurabilis |
| Satus mores | Determinare et iterabilem | Firmware dam pendent et aggerem |
| Humilis-celeritate torques | Aureus plenus ex prima commutatione | Reducitur ad tergum-EMF fit readable |
| Extra components | Tres sensoriis plus PCB et wiring | Nullus |
| Controller multiplicitate | Simplex veritas mensa | Estimator, filters, apparatus satus status |
| Typical fan motricium usus | Variabilis velocitas, operatio quies humilis-celeritate | Constans velocitas, fixa fans-celeritate |
Ultimo electio descendit ad involucrum operantem. Motor qui torquem in haesitatione producere debet, ventilabrum submissa celeritate tenet, vel vicissim ab Aula sensoriis fideliter prodest. Certa-celeritate ventilabrum quod a quiete volvitur cum nullo onere sensorie esse potest cum exercitatione startup accurata jungitur. Maxime commerciales motores aeris frigidiores, motores EC fan, motores ventilatores BLDC sonum humilem custodiunt Aula sensoriis ut lenis, tacita, tarditas operationis et praevidendi startup operandi spondeat.
Quid est cognoscere cum eligendo Hall-sensored BLDC motricium
Si motorem completum emis, plerumque Aula sensorem te ipsum non imitaris; fabrica motoris facit. Sed scias quid verificetur, quia sensus qualitas directe afficit initium firmitatis et servitii vitae armorum tuorum.
Primum, siste sensorem copiam intentionis contra moderatorem tuum. Motor cum Aula sensoriis qui in 5V potentiae sunt, in 3.3V copiam currere non possunt, nisi sensores 3.3V operationem accipiant et tractus -ups cum 3.3V rail coniunguntur. Multi moderni Halli ICs 3.3 ad 24V operiunt. Secundo, confirma logicam output: aperta emissiones exhauriendi resistor viverra opus est, et viverra sursum in tabula tua moderatoris esse oportet. Tertium, verificare polum comitem et sensorem spacium; hoc non est configurabile per usorem. Quarto, considera aestimationem environmental. Si motor in aere humido fluvii evaporativae frigidioris vel condensationis expositae adnectitur, sensorem PCB et connexum custodiri debent.
Quintum, initium agendi cum actuali onere reprime. Ventilabrum impulsor interdum levem quietem habet; si tabulam Aulam misaligned, motor interdum retrogrado incipere vel submissa celeritate vibrare potest. Testis honestus in ipsa ecclesia est. Sexto quaere quomodo se habeat motor, si signum Aulae amittitur. Bonus moderator firmware absentis Aulam ore detegit, generans PWM desinit, et flagitium magis flagellum quam cum forma perversa commutationis permanet.
Denique, si motorem maiorem frigidiorem consideras, mechanicam ascensum et scapi configurationem compara. Summus potentia motoris externae rotoris magni aeris coolers est alia corporis sarcina a pacto ec motore fan. In superiore potentiae genere, DC198-220V-1500W motor aer-frigidior BLDC externus repraesentat, 1500W ordinem cum architectura sensitiva eadem ascendente.
 DC198 220V 1500W External Rotor BLDC Air Cooler Motor Scala ad 1500W terno, haec summus potentia motoris externi rotoris eandem architecturae sensibilis communicat, cum punctum congruum comparationis facit cum majores coolers considerantes cum requisitis mechanicis gravioribus ascendentibus. Visum Product →
Communia Aulae sensoria vitia et quomodo ea egritudo
Humb, overcurrent, no start, and reverse start saepe in agro apparent. In indice sequenti modos culpae classicae operit et ubi primum prospiciendum est.
- Motor non incipit et altum currentem trahit: moderatorem plerumque numquam statum Aulae validum vidit, ut commutationem inchoare non possit. Causae includunt sensorem disiungitur, pons solidarius vel outputus adhaesum.
- Motor incipit, currit, stabula cum onere applicatur: una aula output interdum excidit, sic par commutatum erratum fit. Causae nexum pauperem includunt, iuncturam solida- rimam, vel contactum intermittentes viverra.
- Motor dure in unam partem currit cum nimia tremore: commutatio timidus est mature vel sero, quia quis sensorem offset est, vel limen eius nimis altum est ut ad angulum intentum prorsus mutetur.
- Motor retrorsum intermittas: ordo vel satus logica status versatur per permutationem duarum linearum aulae wiring. De quibusdam magistratibus hoc potest in firmware figi; secus sensati sunt in corpore mali ordinis.
- Motor decurrit celeritate inferiore quam iussu audibili ticking: una Aula output deest vel semper alta est, itaque moderatrix copiae quattuor status seriei tantum et torques sex gradus plenum producere non potest. Testis facilis est: lege tres outputes dum manu rotor convertens; toggle debent omnes prorsus semel per polum par.
Utilis autem probatio talis est. Disiungo motorem ab inverso, potestatem Aulae tabulam cum copia scamni in suo VCC aestimato, tria outputa per viverra ups ad copiam logicam coniunge, et manu rotorem lente gyrari. In oscilloscopio videre debes sex compositiones distinctas circa cyclum electricum, cum marginibus mundis et nullas transitus duplices. In multimetro confirmare potes singulas res singulas toggles, oscilloscopium autem relationem timidam ostendit inter tres canales, quod est illud quod maxime ad commutationem refert.
Item comparare sensorem mensuratum in gradibus mechanicis contra valorem expectati pro polo numerantis: quatuor enim polus designatur, tres sensores sunt 60 gradus mechanici separati, et sic porro. Si quis sensorem logicam altum tradit continue, etiam cum polus magnes oppositus directe est ante ipsum, repone illum sensorem IC. Si output campum sequitur, sed limina magnetica marginalia sunt, magnes cum validiore fluxu remanente fix consuetus est.
Cur Aula sensoriis refert in aere frigidiore, ventilabro et applicationibus motoriis EC?
Applicationes in comitatu productum linea practicam congruentiam illustrant. Cooperatores aeris evaporativae sunt machinae simplices, sed officium motoris exigentem repraesentant: impulsor oneris tardis velocitatibus noctu, editi caeli post meridiem, maximae intentionis variationes, et torrens aeris humidi. A rotor BLDC motor externus sensorus celeritate torques humilem praebet et directionem initio praestitam qua applicatione indiget. Fabricatio rotor externi statorem et Aulam tabulam intus munitam servat, ubi condensatio et contaminatio electronicas attingere non possunt. Cum PWM dicione synchronisata in Aula asserit, motor impulsorem ad fractionem celeritatis nominalis sine aestuatione vertere potest, et celeriter ad maximum aerem fluxum accelerare potest cum signum imperium id postulat.
Motores fan ec eodem genere machinae funt ; terminus EC ad electronicam commutationem refert quae mechanica deterget, quae prorsus instrumenta quae Hall-sensored BLDC agitant. In motoribus fanorum EC Aula sensoriis sectorem rotoris determinant, moderator PWM applicat, et unitas integrata celeritatem et airfluum contra terminum determinat. Commodum ec fans comparatum cum inductione fans efficiens est ad onus partiale. PWM officium cycli componendo et conversionem per Civitates Aula conservando, pactum EC fan motor meliorem efficere potest per amplitudinem operandi facultatem liberare. Pro 350W-classis applicationis in copia 220V, ECF35010 ec motor ventilabrum exemplum architecturae repraesentativum est.
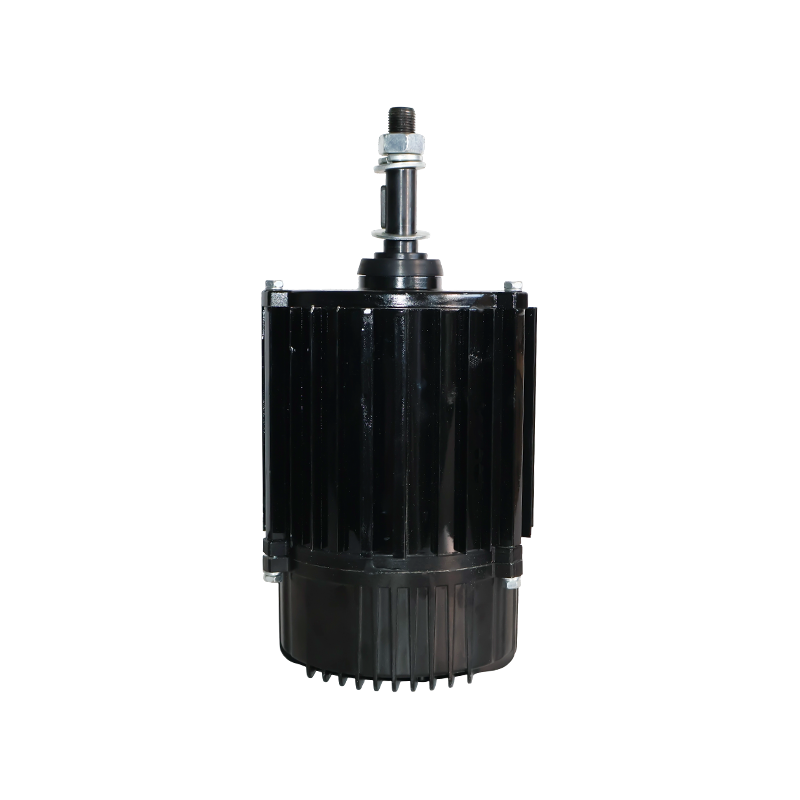
 ECF-350-10 220V 350W EC Fan Motor Haec 350W EC fan motoria exemplum compactum Hall-sensorem BLDC commutationis demonstrat, emendans efficientiam et quietam operandi partiales oneris efficientiam tradens pro evacuatione systemata in ambitus strepitus-sensitivos. Visum Product →
Quies operandi celeritas humilis est alia ratio consilio sensibilis in evacuatione instrumentorum praefertur. Insipiens BLDC agit saepe ad tempus strenuum paria diutius in uno gradatim startup periodo ante-EMF recitatum, et hoc durum incisum et strepitantem sonum producit. Motores sensibiles commutant ad angulum torquem rectum ab ipso primo transitu, sic vis statoria constans et quieta est. Hac de causa, humilis-strepitus BLDC consilia motoria pro greenhouses, gallinis domibus, et refrigerantibus residentialibus in Hall sensoriis magis nititur quam estimatores puri posterioris EMF.
Ex prospectu fabricatoris apparatus practica est: Hall-sensored BLDC simplices moderatorem evolutionis motorem simpliciorem facit, satus fidem meliorat, et torques in humili velocitatibus stabilis servat, pretio paucorum filorum extra. Nam aer frigidior et industria ventilabrum, hoc fere semper commercium acceptabile est.
conclusio
Aula sensorem effectum arcanum non est accessorium; parva transitum magneticum latuisse narrat moderatorem quae sector cycli electrica BLDC motoris est activus est. Tres sensores in 120 gradibus electricas spatiorum sex codices binarii generant; the controller maps each code to one of the six conduct steps; et motor procedit a sector ad sectorem cum recto torque. Effectus corporis simplex est, et practicus machinalis est in alignment, wiring, limina et percolando.
Cum motorem ventilabrum, frigidiorem evaporativum vel ec ventilabrum eliges, Aulam sensoriis obscuram non tractas. Qualitas et dispositio eorum determinant utrum motor omni tempore incipiat, an placide currat ad levem celeritatem, et quam certo moderatore commutare potest. Confirma intentionem, potentiam classis, sensorem interfaciei, et tutelam environmental, et experire initium sub actu tuo onere impulsore antequam consilium committas..
 Promptus ad Customize
Your Motor Products?
Artifices sumus professionales artifices, potentes, stabiles et efficaces potestates tradentes coros omnibus industriis per subtilitatem artis et innovationis.
Contact Us
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Turba Oratio
Copyright © by Shengzhou Jiangxin Motor Technology Co., Ltd. All Rights Reserved.
Lupum Industrial Fan Motors Proin